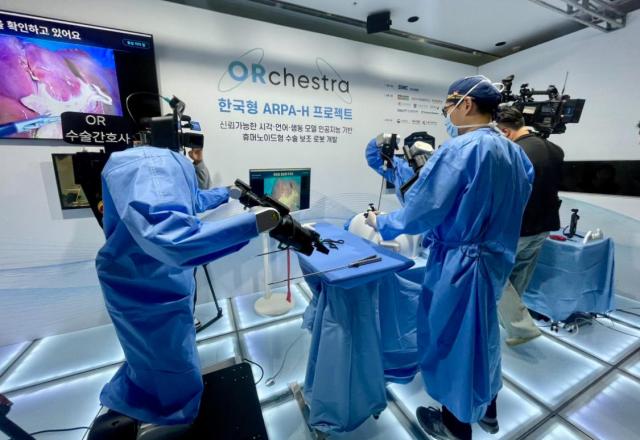
「ハサミをください。」手術台の横に立つヒューマノイドロボットが医療スタッフの音声命令を聞いて動き始めた。ロボットはカメラで手術器具が置かれたトレイをスキャンし、ハサミをつかみ取った。医師の言葉が入力されてからロボットが動作を開始するまで、2秒もかからなかった。
16日午後、ソウル江南区の三星生命イウォン駅ビル。三星ソウル病院は、実際の手術室を再現したこの場所で、現在開発中のヒューマノイド型手術補助ロボットを一般に初公開した。
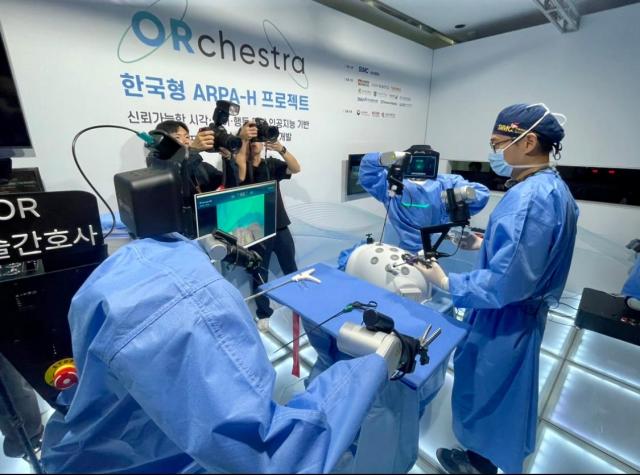
この日のイベントでは、ロボット3台が遠隔操作で手術動作を行う様子や、1人の医師がロボット2台の助けを借りて手術を行う姿、参加者が人の手のように動く多関節ロボットアームを直接操作するデモンストレーションなど、さまざまなシーンが展開された。
医師1名とロボット3台が共同で行った胆嚢摘出術の模擬デモでは、実際の患者や生きた動物の代わりにヤギの肝臓が使用された。大型スクリーンには腹腔鏡カメラで映し出された臓器組織とロボットアームの動きがリアルタイムで表示された。
ロボットは手術部位を引っ張り視野を確保し、胆嚢管と血管が周囲の組織から区別される位置を確認するプロセスを支援した。続いて、胆嚢管と血管をクリップで固定した後、切断する胆嚢摘出術の核心段階が画面に示された。ロボットは手術器具を医療スタッフに渡したり、内視鏡カメラを持ったり、組織を一定の力で引っ張る「手術室補助」の役割を果たした。「要求–伝達–使用–回収–整理」と続く器具の循環プロセスを完結させ、手術の流れが途切れるのを減らし、医療スタッフが核心的な手技に集中できるように支援した。
◆ 韓国ロボット協業「世界的に先行」…核心技術は「RCM・ビジュアルサーボイング・音声認識」など
三星ソウル病院は今回のデモで、医療スタッフと複数のヒューマノイドロボットの協業を挙げた。人が遠隔で操縦するロボットと人工知能で制御する手術補助ロボットを共に活用したという説明である。研究責任者のチョン・ヨンギ耳鼻咽喉科教授は、韓国のロボット技術について「世界的に先進的なレベル」と評価し、「国内には精巧な手術能力を持つ医療スタッフとロボット開発企業、人工知能研究者が共にいるため、関連研究を発展させるのに有利な条件が整っている」と説明した。
既存の手術ロボットであるダビンチとも明確な違いを示した。ダビンチは手術を実施するために設計された特殊目的ロボットであるのに対し、今回の研究で活用するヒューマノイドロボットは、アームの先端に装着する器具と制御方式に応じてさまざまな業務を遂行する汎用性と拡張性に焦点を当てているという。
チョン教授は「多関節ロボットアームは、複数の指を活用することで、器具がつかみにくい位置にあったり、互いに重なっている状況でも、より安定して扱えるだろう」と述べた。
手術ロボットの役割は大きく分けて、手術器具を準備・伝達する「OR-スクラブ(Scrub)」、内視鏡を持ち組織を引っ張って視野を確保する「OR-スコープ(Scope)」、執刀医が遠隔で操作すると手術器具を直接動かす「OR-テレオプ(TeleOp)」である。チョン教授は「今後、手術室には執刀医と複数のロボットが共に働く形が導入される可能性がある」と説明した。
ロボットの核心技術は三つである。器具挿入点を一定に保つ「RCM(Remote Center of Motion)」、カメラで目標を追跡し動きを自動補正する「ビジュアルサーボイング」、そして医師の音声指示を動作に結びつける「音声認識(AI)」である。
三星ソウル病院によると、実験室評価で音声命令認識率と動作成功率はともに目標値である95%を超えた。手術器具5種の受け渡し成功率は100%、伝達成功率は98.7%を記録した。命令認識後の動作開始までの時間は2秒以内で、最終目標は1秒以内である。
安全装置も備えている。緊急停止の音声命令と専用ペダル・ボタンがあり、緊急停止時にはロボットは即座に停止し後退し、関節の力が緩むため医療スタッフが手で押し出すことができる。ただし、ロボットの誤動作に伴う責任の所在など医療紛争に関する議論はまだ行われていない。チョン教授は「重要な内容だが、まだ議論するほど技術が成熟した段階ではない」と述べた。
出血や手術の遅延、患者ごとの臓器構造の違いなど、実際の手術で発生する変数に対応することは今後の課題である。切開・縫合などの高度な手技もまだ研究段階である。
◆ 2029年臨床計画…「医療人材不足の解消」地方・夜間の緊急現場の空白を埋める
三星ソウル病院は2029年に胆嚢摘出術と脳下垂体腫瘍摘出術などを対象に4つの病院で初の臨床試験を行う計画である。内視鏡保持から腹腔鏡手術の視野調整、組織引き込みの順にリスクの低い補助業務から適用範囲を広げる構想である。実際の患者手術適用時期については「どの役割を任せるかによって適用時期が変わる」と説明した。病院側は内視鏡を持ち手術に合わせて位置を調整する役割から臨床適用の可能性を検討できると見ている。
三星ソウル病院が明らかにした最終目標は「医療人材不足の解消」である。単純な反復業務はロボットが担当し、医療スタッフは核心的な手技に集中できるようにし、人手を確保しにくい地方・夜間の緊急現場の空白を埋めるという構想である。チョン教授は「地方病院や夜間緊急手術のように人員不足の現場でも一定レベルの手術補助を提供することを目指している」と述べた。
最近、イーロン・マスク・テスラCEOが「3年以内にロボットが人間の医師を超える」と発言したことについて、根拠のない話ではないとの評価も出ている。ジョンズ・ホプキンズ大学・スタンフォード大学の共同研究チームがダビンチロボットで摘出された豚の胆嚢を対象に自律手術をデモンストレーションした研究を『サイエンス・ロボティクス』に発表した。ただし、生きた動物ではなく摘出臓器の実験であるため、実際の臨床までには隔たりがあるとの指摘もある。
一方、今回のプロジェクトは三星ソウル病院が昨年7月に韓国型ARPA-Hの主管機関に選ばれたことから始まった。2029年12月まで54ヶ月間にわたり進行され、政府支援の研究開発費は総額138億3500万円規模である。
三星ソウル病院は臨床要求を定義し実証を担当する。レインボーロボティクスがロボット本体、エイディンロボティクスがグリッパーとロボット手の開発を担当する。成均館大学とソウル大学はAIソフトウェア開発に参加し、国立癌センターと全北大学病院などはデータ収集と実証を担当する。
* この記事はAIによって翻訳されました。
亜洲日報の記事等を無断で複製、公衆送信 、翻案、配布することは禁じられています。
