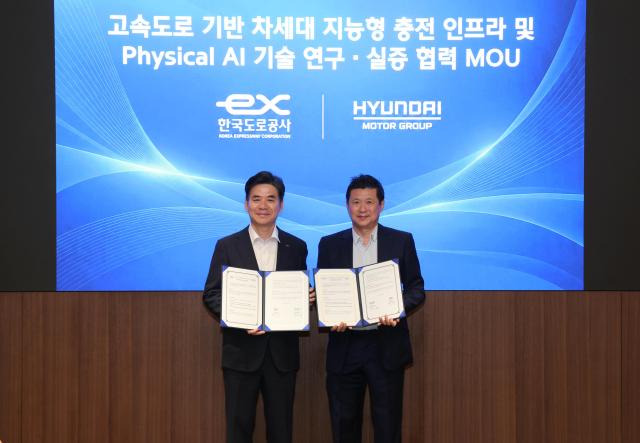
1日、韓国道路公社は前日、ソウルの現代自動車本社で現代自動車グループと「高速道路フィジカルAI(Physical AI)に基づくロボット技術研究開発及び実証協力」のための業務協定を締結したと発表した。
フィジカルAIは、ロボットなどの物理的実体が人工知能を通じて周囲の環境を認識・判断し、直接作業を行う技術である。両者はフィジカルAIを活用した高速道路の安全・維持管理技術を共同研究し、実際の現場で実証する計画である。道路公社は教橋やトンネル、休憩所などの実証現場を提供し、現代自動車グループはサービス・充電ロボットの開発経験を活用する。
教橋下部やトンネルなどの危険区間にロボットを投入し、現場データを収集し、作業者がそれに基づいて状態を判断する点検体制を研究する。将来的にはデータ収集を超え、ロボットが現場作業を直接行う段階へ技術を拡大することが目標である。
休憩所では充電ロボットや無線充電など次世代の電気自動車充電技術を適用する方法も研究される。道路公社は別途、今年6月に高速道路休憩所の電気自動車充電所構築事業の事業者を募集するなど、充電インフラの拡充を進めている。
現代自動車グループはロボット技術を実際の施設に適用した経験を拡大している。現代自動車・起亜は昨年5月、ソウルの良才社屋で観水・配送・セキュリティロボット3種のサービスを開始し、自動で車両充電を支援する電気自動車自動充電ロボット(ACR)技術も開発中である。
両者はフィジカルAIと連携した未来の道路分野の技術・情報を共有し、共同研究開発を推進する。協定式の後、現代自動車グループが運営中の観水・セキュリティ・配送ロボットを高速道路現場に適用する方法についても議論された。
趙成民韓国道路公社道路交通研究院長は「ロボット技術は高速道路の維持管理の効率性と作業者の安全を同時に高める重要な分野である」と述べ、「民間のロボット技術と高速道路現場の基盤を結合し、実質的な成果を上げる」と語った。
* この記事はAIによって翻訳されました。
亜洲日報の記事等を無断で複製、公衆送信 、翻案、配布することは禁じられています。
