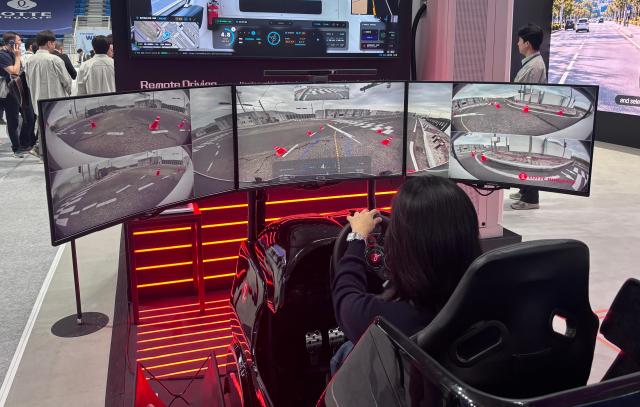
江原道江陵市でアクセルを踏むと、約300km離れた大邱の車両が動き始めた。目の前には道路の代わりにモニターが置かれていた。画面を見ながらハンドルを回すと、大邱にある実際の車両が方向を変えた。運転シミュレーターのように見えたが、画面の中の車両は大邱の実際の体験コースで動いていた。
19日、『2026 ITS世界総会』のロッテイノベート展示ブースでは、遠隔運転技術を直接体験することができた。江陵に設置された運転装置と大邱の実際の車両をリアルタイム通信で接続し、約300km離れた場所でも車両を操縦できるようにした体験プログラムであった。
江陵から大邱の車両を遠隔で運転するには、どのような技術が必要であろうか。ロッテイノベートによれば、遠隔運転の鍵はリアルタイム通信と安定性の確保である。
ロッテイノベートは、遠隔運転の競争力の核心は車両の動きと周囲の状況をリアルタイムで伝達し、通信の遅延や切断に安定して対応することにあると考えている。そのため、ロッテイノベートは4G、5G基盤の多重通信網を構築し、映像伝送過程で発生する可能性のある画質の低下や通信の遅延・切断に対応する技術の適用に重点を置いている。
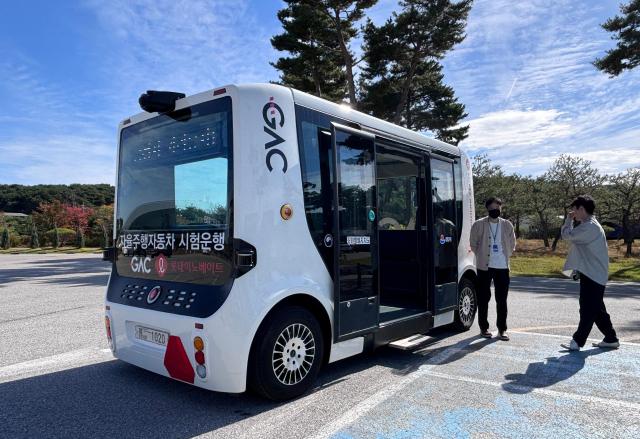
展示場の外では、ロッテイノベートの自動運転シャトルに搭乗した。この車両は運転席とハンドルがないことが特徴である。
ロッテイノベートによれば、この車両は江陵で2022年12月に試運転を開始し、2023年2月から正式サービスを続けている。車両の前面と後面にはそれぞれ3つのライダーセンサーが装着され、周囲の障害物を感知する。
車両内部のモニターには緑色の線で走行経路が表示された。周囲の物体が接近すると、危険度に応じて黄色や赤色で表示され、車両はそれに応じて速度を減速したり停止する方式で運営されている。
実際の走行中、シャトルがしばらく出発しない瞬間もあった。前方の道路には車両がないように見えたが、後方から接近する車両など周囲の危険要素を感知したためであり、危険要素が消えるとシャトルは再び動き出した。
時速40kmまで運行できるように許可されたこの車両は、江陵区間で最高速度約32kmで運行されている。交通センターから提供される信号情報を活用して交差点を通過したり、衛星航法システム(GPS)信号が弱い区間ではライダーで収集した周囲の情報を基に車両位置を補完する方式である。
ロッテイノベートは過去6年間、全国9地域で自動運転サービスを運営し、累積走行距離11万km、搭乗客4万人を記録した。現在は旅客輸送用自動運転車の車種拡大に注力している。
同社は今後、現代自動車などの完成車メーカーと協力し、シャトルからバスなどの運行車種を多様化することに優先的に集中する計画である。将来的には物流やパトロール、移動型無人ストアなどにサービス領域を拡大する長期的な事業構想も用意している。
自動運転はロッテイノベートが推進する統合モビリティ事業の主要分野である。同社はスマートトーリングや次世代インテリジェント交通システム(C-ITS)など交通インフラ構築の経験に自動運転技術を組み合わせ、車両と道路、交通運営システムを接続する事業を推進している。将来的には物流・パトロール・移動型無人ストアなどにサービス領域を広げ、海外市場進出も模索する計画である。
* この記事はAIによって翻訳されました。
