韓国科学技術院(KAIST)が開発した四足歩行ロボットがバッテリー交換なしでマラソンフルコースを完走し、国際学術誌に掲載された。この研究成果を基に、実際の産業現場で使用できる製品化に取り組む。
KAISTは、黄保ジェミン機械工学科教授の研究チームが開発した四足歩行ロボット『ライボ2(RAIBO2)』の長距離走行技術と実際のマラソン完走結果が国際学術誌『ネイチャー(Nature)』に掲載されたと25日に発表した。
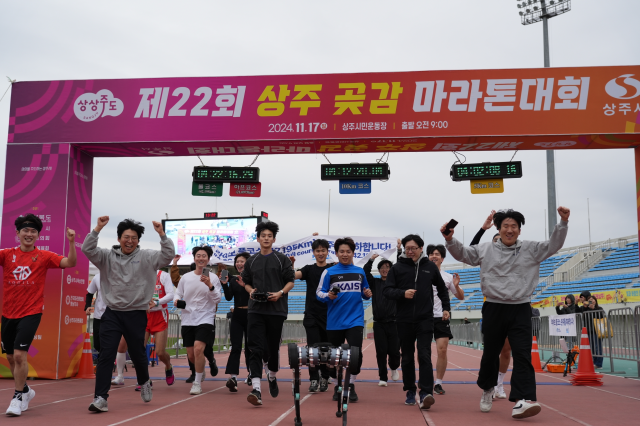
2024年11月に開催された上州干し柿マラソン大会に参加したライボ2は、バッテリーを充電または交換することなくフルコース42.195kmを4時間19分52秒で完走した。四足歩行ロボットが実際のマラソン大会のフルコースを完走したのは世界初の事例である。
研究チームはロボットの長距離運用のために、ロボット全体のシステムにアプローチした。四足歩行ロボットは一部品の効率を高めるだけでは、迅速かつ安定した歩行性能と長い走行距離を同時に確保することは難しい。
この問題を解決するために、ロボット全体で発生するエネルギー損失を分析した。高い性能を維持しつつエネルギー消費を削減できるように、機構、電装、駆動および制御システムを統合的に設計した。
実験室の短い走行試験にとどまらず、実際のマラソンフルコースで技術を検証し、安定性を高めた。マラソン中、ロボット内部の電圧、電流、温度、バッテリー状態を記録し、これを衛星ナビゲーションシステム(GPS)で測定した位置・速度・高度情報と同期させる過程を通じて検証を続けた。
ライボ2を実際の参加者として登録し、公式区間記録も残した。研究チームはロボットと共に走り、スタートからゴールまで4時間以上の走行過程を動画で記録した。ライボ2を研究する中で蓄積したデータは実測データに基づき、今後の研究にも活用できるように残した。
研究チームの次の課題は、産業現場で繰り返し使用できる製品を作ることである。ライボ2は研究者が直接設計し、手作業で製作した研究用ロボットである。実際の産業現場に投入される製品に発展させるためには、複数のロボットが同じ性能を実現する必要がある。また、生産コストを削減する課題も残っている。
さらに、防水・防塵や広い使用温度範囲、衝撃・振動に対する耐久性、電磁波干渉・適合性(EMI・EMC)など、産業現場が要求する信頼性も確保しなければならない。
KAISTの教員創業企業ライオンロボティクスは、今回の研究成果を基に実際の製品に結びつける役割を担う。ライオンロボティクスは、ライボ2の開発過程で高いエネルギー効率と歩行性能を実際のマラソンで4時間以上維持することに貢献した。研究チームは長時間運用可能な四足歩行ロボットの製品化と量産技術を開発し、さまざまな環境で適用できるようにする計画である。
黄保教授は「今回の研究は、四足歩行ロボットがどれだけ遠く走れるかを超えて、高い運動性能とエネルギー効率を同時に確保するためにロボット全体をどのように設計すべきかを実際のマラソンデータで証明した結果である」と述べ、「研究室で実現した世界最高水準の性能を、産業現場で誰もが安定して使用できる製品に結びつける」と語った。
* この記事はAIによって翻訳されました。
亜洲日報の記事等を無断で複製、公衆送信 、翻案、配布することは禁じられています。
