生成型人工知能(AI)が急速に進化しているが、フィジカルAIは依然として遅れをとっている。複雑な作業環境で全ての状況を予測し判断するには、まだAIが不十分である。特に災害現場や屋外作業場のように変数が多い空間では、小さな誤判断が大きな事故につながる可能性があり、商業化に苦労している。
そのため、全ての判断をAIに任せるのではなく、人間がロボットを直接操縦し、AIが一部の作業を補助する半自律ロボットが現実的な代替手段として注目されている。
20日、業界によると、米国のロボットスタートアップ「ミネルバ」は最近、ヒューマノイド「ロジャー」を開発した。ロジャーは自ら周囲の状況を判断して作業する完全自律ロボットではない。熟練作業者が仮想現実(VR)機器を装着し遠隔で操作すると、作業者の動きをロボットが追従する方式で動作する。
操縦者が腕を上げるとロジャーも腕を上げ、操縦者が歩くとロジャーも移動する。作業者はロジャーに搭載されたカメラを通じて現場を確認し、自身の体を動かしてロボットを制御する。人間の判断と手の動きはロボットに伝達され、ロボットに搭載されたAIはバランスの維持や移動、転倒時の姿勢の復元など身体の制御を担当する。人間の「脳」とロボットの「体」を結合した形である。
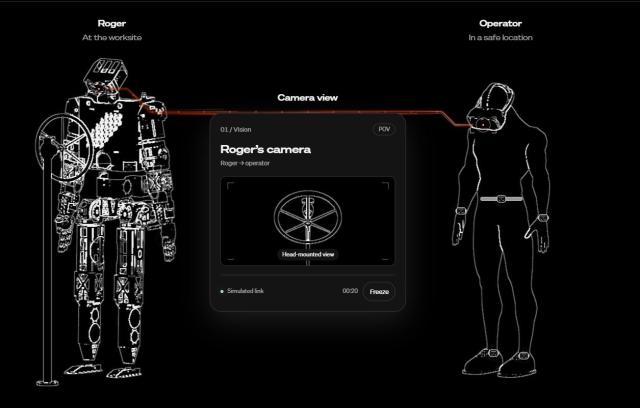
ロジャーは人間のように五本の指を持っている。バルブを回したりボタンを押すなど、人間の手を前提とした作業も行うことができる。ミネルバはこのような操作能力を基に、ロジャーを爆発物処理や海上石油掘削施設、石油・ガス設備、有害物質対応現場に投入できると説明している。
現在、危険な現場では四本足のロボットなどが主に活用されている。移動や監視には強みがあるが、指を使って道具を持ったり施設を操作するには限界がある。人間型の体と手を持つロジャーは、人間が直接近づきにくい現場で人間の作業方式を代替できる点で差別化される。
ミネルバが完全自律化ではなく遠隔操作を選んだのも、ロボットの現場投入時期を早めるためである。物理的環境では学習データにない状況が頻繁に発生する。床が滑りやすかったり、障害物が突然現れることもあり、バルブや設備が予想と異なって動作することもある。この時、全ての判断をAIに任せるのではなく、現場経験のある人間が直接状況を判断する方が安全である。
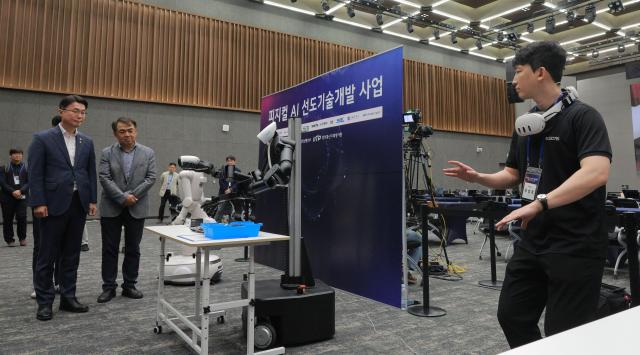
遠隔操作方式はロボットの自律性が不足しているという弱点を人間の経験で補完する。同時に人間は危険地域から離れて作業することができる。爆発物処理班のメンバーが防爆服を着て現場に入る必要が減り、作業者が有害ガスや高温にさらされる必要も減る。完全自律化に先立ち、危険作業からロボットに置き換える現実的な道筋である。
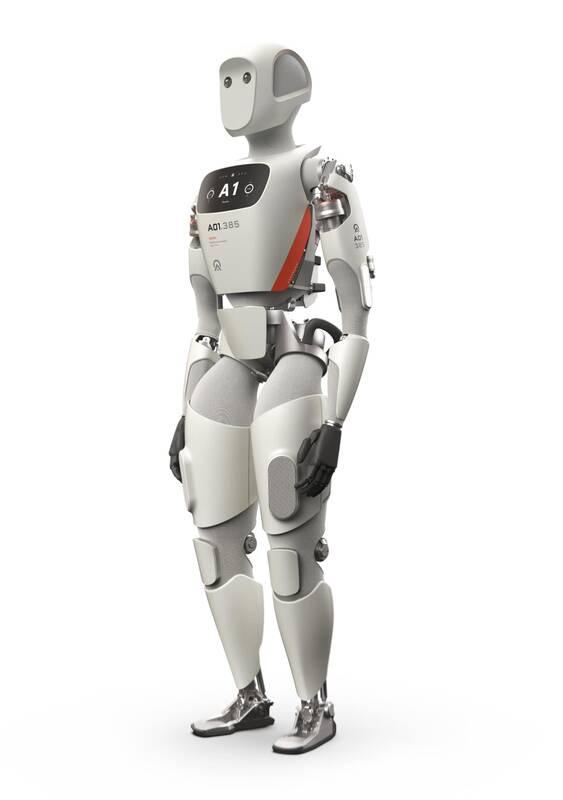
米国のロボット企業「アプトロニック」も産業現場用ヒューマノイド「アポロ」を開発し、遠隔操作による作業学習方式を適用した。作業者が遠隔でアポロを操作し、生産ラインの業務を行う。アポロはこの過程で蓄積したデータを基に同じ作業を自ら繰り返し行うように学習する。
遠隔操作機能は家庭用ヒューマノイドにも適用されている。米国・ノルウェー系ロボット企業1Xテクノロジーズは家庭用ヒューマノイド「NEO」を開発し、遠隔操作機能「専門家モード(Expert Mode)」を適用した。NEOが初めて接する作業や自ら解決できない状況に置かれた場合、遠隔作業者が介入してロボットを操作する方式である。
したがって、完全自律ロボットが登場するまでには、人間が判断しロボットが実行する形のフィジカルAIが先に普及する可能性が高い。世界経済フォーラム(WEF)とアクセンチュアが6月に発表した「産業運営における人間・機械協働(Human-Machine Collaboration in Industrial Operations)」の報告書は、「生産現場にフィジカルAIが導入されると、VR遠隔操作でロボット行動を教え、自律システムの性能をモニタリングすることになる」とし、「人間の判断が必要な状況に介入する『ロボエンジニア・オーケストレーター』という職務も新たに登場する可能性がある」と指摘している。
* この記事はAIによって翻訳されました。
