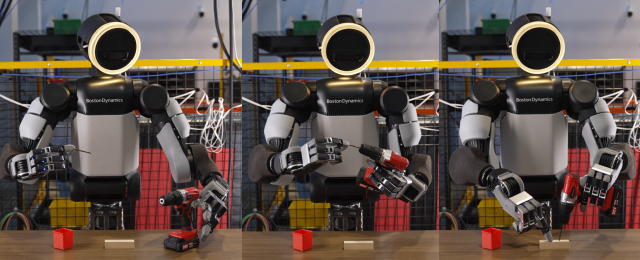
4本の指でドリルで木を貫通させ、ナットを締めるロボット。SF映画のような光景が現実になりつつある。
現代自動車グループのロボット専門子会社ボストンダイナミクスは、現地時間の1日に4本の指を持つ次世代ロボットハンドを初めて公開し、これを搭載したアトラスがさまざまな操作作業を行う映像を披露した。
ヒューマノイドロボットは人間のために設計された作業空間や工具を活用し、さまざまな作業を行う必要があるため、汎用性と柔軟性が重要である。このため、ヒューマノイドロボットの汎用作業能力を左右する重要な要素としてロボットハンドの重要性が増している。
映像ではアトラスが新しいロボットハンドを使用して工具や小型部品を扱い、精密な組み立てや手の中での物体の再配置を実演した。
アトラスはドリルビットを掴んでドリルに装着し、自然に木に穴を開けた。工具のハンドルを安定して握った状態でボタンを押す必要があるため、指ごとの力と動きを精密に制御する技術が求められる。
指でナットを回して締める動作も見せた。ボルトやナットのような小さくて硬い部品を手で締結するためには、微細な把持力の制御と手の中で物体を再配置する能力が必要である。
そのほかにも、細長い形状のドラムスティックを指で回したり、硬く滑らかな表面のゴルフボール2個を同時に手の中で動かすなど、形状や摩擦特性の異なる物体を安定して操作する様子が見られた。このような動作は物体を落とさずに指の間の接触と力を持続的に調整する作業である。次世代ハンドが物体の形状や材質、接触状態に応じて指の動きと力を調整できることを示している。
ボストンダイナミクスが開発した次世代ハンドの最大の特徴は、親指を含む4本の指に合計13自由度を実現し、従来のハンドに比べて精密な操作能力を大幅に向上させた点である。
親指は4つの自由度を基に他の指と精密な把持動作を行う。残りの指はそれぞれ3つの自由度を持ち、指を広げたり先端を細かく制御することができる。これにより、人間のように物体を掴み、手の中で物体の位置や方向を変えるなどの操作が可能となる。
* この記事はAIによって翻訳されました。
亜洲日報の記事等を無断で複製、公衆送信 、翻案、配布することは禁じられています。
