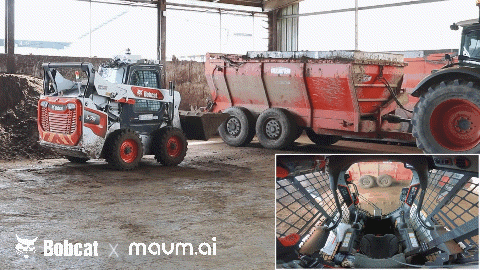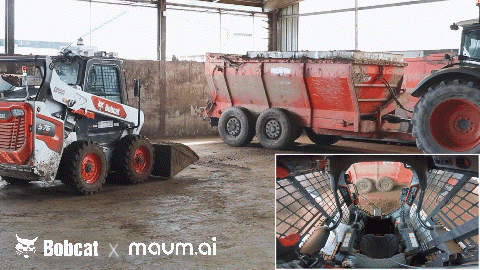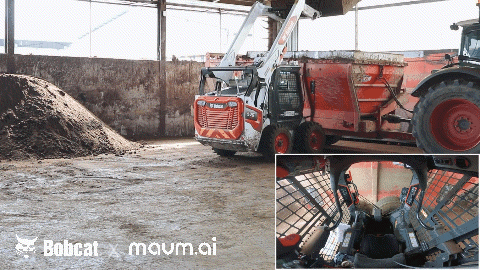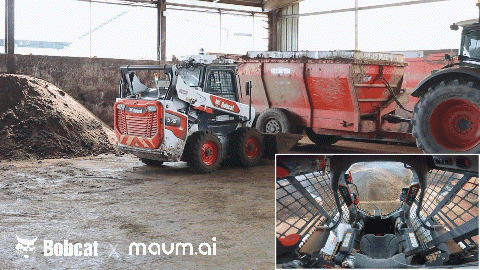
ドゥサンバブキャットは、6月2日に埼玉県の分譲ドゥサンタワーでマインAIと「建設機器自律作業技術開発」のための覚書(MOU)を締結した。当時、ドゥサンバブキャットは小型建設機器と関連データを提供し、マインAIはビジョン・言語・行動(VLA)に基づく人工知能技術を適用して自律作業の可能性を検証することに合意した。
その後、同月19日に約11億2000万円規模の「VLA基盤ローダー自律化ソリューション概念検証(PoC)」契約を締結し、協力を具体化した。この契約にはドゥサンバブキャット北米法人も参加しており、契約期間は12月9日までである。今回の現場実証は、両社がMOU締結後約5ヶ月間推進した技術開発の成果である。
今回の実証にはVLA基盤のAI技術が活用された。カメラなどのセンサーを通じて周囲の環境を認識し、作業状況を理解した後、これを機器の実際の動作に結びつける方式である。定められたルールや人の命令に従って動くのではなく、作業環境や状況を認識して判断し動作することが特徴である。
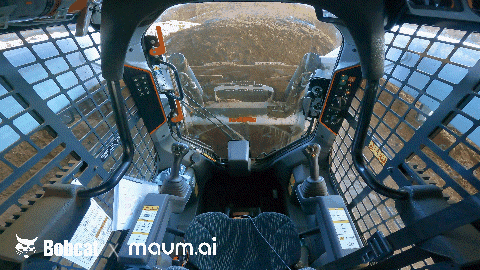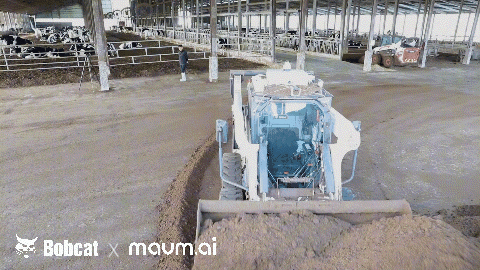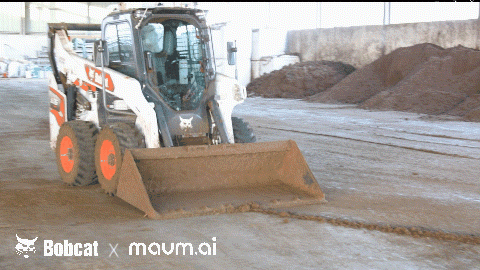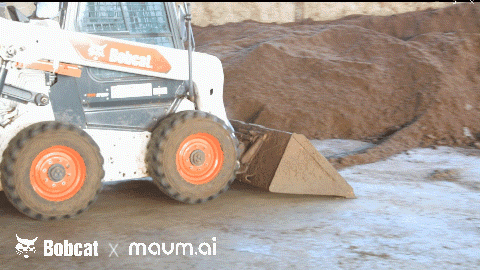
ドゥサンバブキャットは実証課題として畜舎の糞尿処理作業を選定した。ドゥサンバブキャットの関係者は「畜産農家は農村人口の減少と高齢化により慢性的な人手不足に悩んでいる」と述べ、「その中でも糞尿処理は悪臭がひどく、作業負担が大きいため避けられる作業である」と選定理由を説明した。
パク・ヒョンチョルドゥサンバブキャット最高戦略責任者(CSO)副社長は「グローバルな研究開発部門間の協力や国内外のさまざまなパートナーとの協力を拡大し、自律作業と無人化技術を高度化し、顧客の生産性と作業効率を高める実質的なソリューションに発展させていく」と述べた。
チェ・ホンソプマインAI技術総括代表は「マインAIが独自に開発したフィジカルAIモデルを畜舎の作業環境に合わせて高度化し、建設機器を精密に制御し自律作業性能を向上させた点で今回の実証の意義が大きい」とし、「人が避ける作業を自律化することでフィジカルAIが産業現場の実質的な問題を解決できることを示した」と強調した。
ドゥサンバブキャットは畜産、農業、造園、建設などさまざまな産業現場で単純な反復作業や人が行うのが難しい作業を中心に自律作業シナリオを開発し、適用範囲を拡大していく計画である。
* この記事はAIによって翻訳されました。
亜洲日報の記事等を無断で複製、公衆送信 、翻案、配布することは禁じられています。
